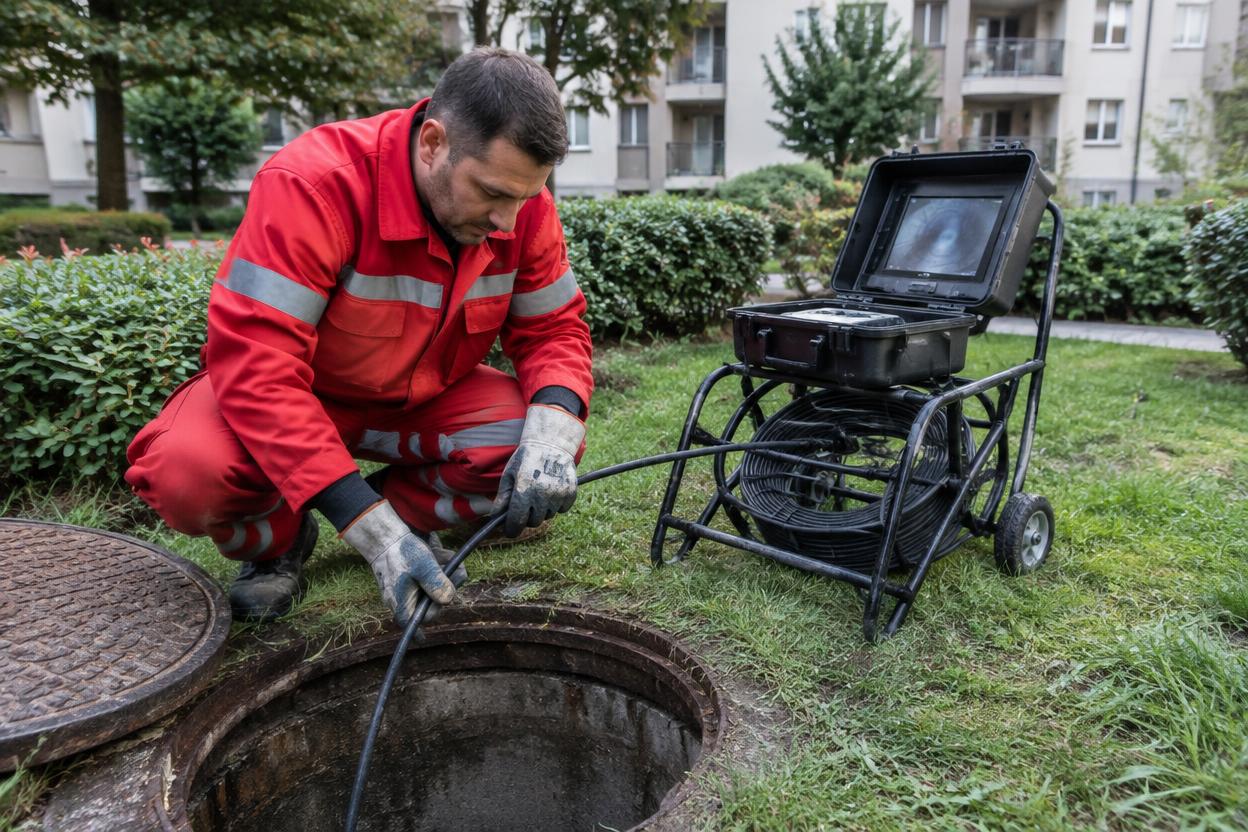
Kanal görüntüleme, tıkanıklığın yerini ve borunun iç durumunu görmemizi sağlar; ancak tıkanıklığı kendi başına açmaz. Hattın tek bir noktasında yeni oluşan bir sorun varsa doğrudan açma yeterlidir, tıkanıklık tekrarlıyor veya birden fazla gideri etkiliyorsa önce görüntüleme daha doğru bir başlangıçtır.
Sahada her tıkanıklığa aynı sırayla müdahale etmiyoruz. Önce hangi giderlerin etkilendiğini, sorunun ne zamandır sürdüğünü ve hatta daha önce işlem yapılıp yapılmadığını öğreniyoruz. Ardından erişim noktasını ve borunun durumunu dikkate alarak açma, görüntüleme ya da ikisini birlikte içeren bir çalışma planlıyoruz.
Tek Bir Gider Tıkandığında Doğrudan Açma
Yalnızca bir lavabo, klozet ya da banyo gideri yavaş akıyor ve sorun yeni başladıysa tıkanıklık çoğunlukla ilgili branşman hattında sınırlı kalır. Bu durumda uygun çap ve esneklikte spiral kabloyla doğrudan müdahale ediyoruz. Kabloyu gider hattında kontrollü biçimde ilerletiyor, engelin bulunduğu noktada birikintiyi parçalayarak akış yolunu açıyoruz.
Spiral, özellikle tek noktadaki engeli geçmek veya parçalamak için kullanışlıdır. Fakat hattın iç yüzeyine tutunmuş yağ ve tortunun tamamını her zaman sökmez. Açma sonrasında suyun hâlâ yavaş gitmesi ya da kısa süre içinde aynı giderin yeniden tıkanması, sorunun yalnızca yüzeydeki engelden ibaret olmadığını düşündürür. Böyle bir durumda aynı işlemi tekrarlamak yerine hattın devamını ve olası yapısal sorunları araştırıyoruz.
Tekrarlayan Tıkanıklıkta Kanal Görüntüleme
Tıkanıklık sık tekrarlıyorsa, aynı hatta bağlı birkaç gider etkileniyorsa veya kırık, çökme ya da ek kayması şüphesi varsa kanal görüntüleme ile ilerliyoruz. Kamera boru içindeki durumu ekrana taşır; birikintinin, çatlağın, boru birleşiminin ya da kök girişinin konumunu görmemize yardımcı olur. Böylece müdahaleyi tahmine göre değil, hattaki bulguya göre seçiyoruz.
Bina içindeki dar hatlarda esnek kablolu itmeli kamera kullanıyoruz. Erişim bacaları arasındaki daha geniş hatlarda ise tekerlekli, aydınlatmalı ve döner başlıklı CCTV robot kullanıyoruz. Cihazı boru çapına ve erişim koşullarına göre belirliyor, görüntü sırasında ilerleme mesafesini ve bulgunun yerini kaydediyoruz. Kamera, engeli parçalamadığı için görüntüleme tamamlandıktan sonra ayrıca uygun açma ya da temizlik işlemi uyguluyoruz.
Görüntüde yağ ve tortunun boru iç çapını daralttığını görürsek temizlik planlıyoruz. Çatlak, kırık veya ek yerinde kayma tespit edersek müdahalenin yerini ve kapsamını bu bulguya göre netleştiriyoruz. Bu yaklaşım, yalnızca belirtiyi gidermekle kalmayıp tıkanıklığın tekrar etmesine yol açan nedeni de ayırt etmemizi sağlar.
Hat Su ve Çamurla Doluyken Önce Akışı Sağlama
Boru atık suyla doluysa ya da yoğun çamur ve tortu içeriyorsa kamera görüntüsü kapanır; kamera da tıkanıklığın ötesine ilerleyemez. Böyle bir hatta önce içeride biriken suyu ve çamuru vidanjörle çekiyor veya borunun durumuna uygun kontrollü bir açma müdahalesiyle akışı sağlıyoruz. Görüntü için daha elverişli bir hat elde ettikten sonra incelemeye geçiyoruz.
Burada uygulama sırasını hattın malzemesi ve görünen durumu belirler. Hasarlı olduğunu düşündüğümüz bir boruda gelişigüzel güç uygulamıyoruz. Akışı açacak müdahaleyi kontrollü biçimde yapıyor, gereksiz basınç ya da mekanik yük oluşturmayacak ekipmanı seçiyoruz. Yoğun kullanım veya yağışla gelen suyun görüntüyü örttüğü durumlarda da çalışmanın zamanlamasını ve akış koşullarını hesaba katıyoruz.
Spiral, Basınçlı Su ve Vidanjörün Farklı Görevleri
Spiral makine, ulaşabildiğimiz tek bir engeli deler veya parçalar. Basınçlı su hortumundaki özel nozul ise birikintiyi boru cidarından söker ve hat boyunca yıkama yapar. Vidanjörle çekim, hatta toplanan atık suyu, çamuru ve tortuyu tahliye eder. Bu ekipmanlar aynı işi yapmadığından, tıkanıklığın türüne göre birini kullanıyor veya birbirini tamamlayacak şekilde planlıyoruz.
Boru malzemesini ve mevcut durumunu da seçimimize katıyoruz. PVC ve HDPE gibi esnek termoplastik borularda, rijit ve aşınmaya dayanıklı hatlarda kullandığımız mekanik takım veya basınç ayarı uygun değildir. Örneğin bina içindeki Ø50, Ø75 ve Ø100 mm giderlerde erişim ve boru yapısına göre farklı ekipman seçiyoruz. Yağlı atık, tortu ve katı birikintinin yoğunluğu da spiral müdahalesiyle mi, yıkamayla mı ilerleyeceğimizi belirliyor.
Erişim Noktası ve Hat Uzunluğu İş Planını Belirler
Müdahale süresini ve kullanılacak ekipmanı yalnızca tıkanıklığın kendisi belirlemez. Giderin temizleme kapağına veya rögara erişim, hattın bina içinde mi dışarıda mı olduğu, boru çapı, hat boyunca ilerleme mesafesi ve biriken atığın miktarı da planı değiştirir. Kamera ya da vidanjör aracının çalışma noktasına yaklaşması ve ekipmanı hatta bağladığımız bir girişin bulunması da saha koşullarına dahildir.
Bu nedenle maliyet, tek başına “kamera mı, açma mı?” seçeneğine göre sabitlenmez. Ön incelemede etkilenen giderleri ve erişim koşullarını değerlendiriyor; gerekiyorsa çekim, açma, görüntüleme ve temizlik adımlarını ayrı ayrı planlıyoruz. Tek noktadaki basit bir engelle, uzun ve tortuyla dolu bir hattın gerektirdiği çalışma aynı kapsamda değildir. Doğru sırayı, hattın bulgusuna ve yapılacak işlemin kapsamına göre belirliyoruz.
Tıkanıklığın türüne göre doğru müdahale sırasını belirlemek ve hattınız için çözüm planlamak için bize ulaşın.